
YY포스, 엔비디아 기술 기반 로봇 운영 아키텍처 '워크포스 OS' 공개
노형석 기자
작성일 2026-10-23 08:01
본문
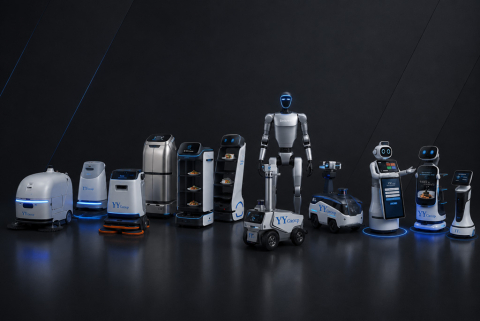
워크포스 OS는 인간 노동력과 체화형 인공지능(Embodied AI)을 통합하도록 설계된 소프트웨어 스택으로, 엔비디아(NVIDIA)의 컴퓨팅 및 로봇 기술을 활용해 상업용 자율 로봇 시스템의 실제 운영을 지원한다. 여기에는 유니트리(Unitree)의 휴머노이드 로봇 및 특수 목적 서비스 자동화 플랫폼과의 통합도 포함된다.
YY포스는 특정 용도의 하드웨어에만 적용되는 개별 소프트웨어를 개발하는 대신, 워크포스 OS를 다양한 하드웨어에서 활용할 수 있는 표준화된 하드웨어 독립형 플랫폼으로 설계하고 있다. 이 플랫폼은 컴퓨터 비전, 고정밀 동시적 위치추정 및 지도작성(SLAM) 기반 내비게이션, 다축 조작, 자연어 상호작용, 다중 에이전트 로봇 군집 통합 관리 등 핵심 기술을 포괄한다.
워크포스 OS는 실시간 엣지 자율 운영과 확장 가능한 AI 모델 학습을 위한 안정적인 기반을 구축하기 위해 엔비디아의 로봇 및 AI 플랫폼 전반을 통합한다. 로봇 본체에 탑재되는 엔비디아 젯슨(NVIDIA Jetson) 엣지 AI 모듈을 통해 실시간 온보드 환경 인식, 센서 융합 및 저지연 모터 제어 기능을 구현할 예정이다. 또한 고성능 엔비디아 RTX GPU를 활용해 AI 추론을 가속화하고 로컬 엣지 데이터 처리를 지원한다.
YY포스는 엔비디아 옴니버스(Omniverse) 기반의 아이작 심(Isaac Sim)과 함께 엔비디아 프로젝트 그루트(NVIDIA Project GR00T) 파운데이션 모델 프레임워크를 도입하고 있다. 이를 통해 실제 로봇을 현장에 배치하기 전에 시뮬레이션에서 현실 환경으로의 신속한 학습 전환(Simulation-to-Real, Sim-to-Real), 합성 데이터 생성 및 디지털 트윈 기반 작업 검증을 수행할 계획이다.
또한 하드웨어 가속 기반 시각적 동시적 위치추정 및 지도작성(VSLAM)과 내비게이션을 위한 엔비디아 아이작 ROS(NVIDIA Isaac ROS), 딥러닝 추론 최적화를 위한 엔비디아 텐서RT(NVIDIA TensorRT)를 활용한다. 이를 통해 고정형 로봇 매니퓰레이터와 유니트리(Unitree)의 이족보행 휴머노이드 플랫폼 모두에서 컴퓨팅 효율성을 극대화하도록 설계됐다.
YY포스는 자율적인 습식 시설 청소와 같이 비정형 환경에서 수행되는 자동화 작업에 일반적으로 수반되는 장기간의 연구개발 과정을 최소화하기 위해 단계별 상용화 로드맵을 추진한다. 이 로드맵은 통제된 기업용 호텔·접객 서비스 환경에서 실제 운영 안정성을 검증하도록 설계됐으며, 0~2개월 내 기반 구축 및 지능형 컨시어지 서비스, 2~4개월 내 이동형 로봇 조작 및 음료 서비스, 4~6개월 내 연회 및 호텔 서비스 이벤트용 최소기능제품(MVP) 출시를 목표로 한다. 장기적으로는 고도화된 시각·언어·행동(VLA) 모델과 학습 기반 휴머노이드 보행 기술, 시스템 통합 운영 계층을 복잡한 비정형 물리 작업에 적용해 시설 유지보수 자동화와 산업용 청소 작업 등을 수행할 계획이다.
YY포스의 최고경영자(CEO) 마이크 푸(Mike Fu)는 “우리의 전략적 목표는 다양한 상업용 로봇이”라고 말한 것으로 전해졌다.
기사 공유하기